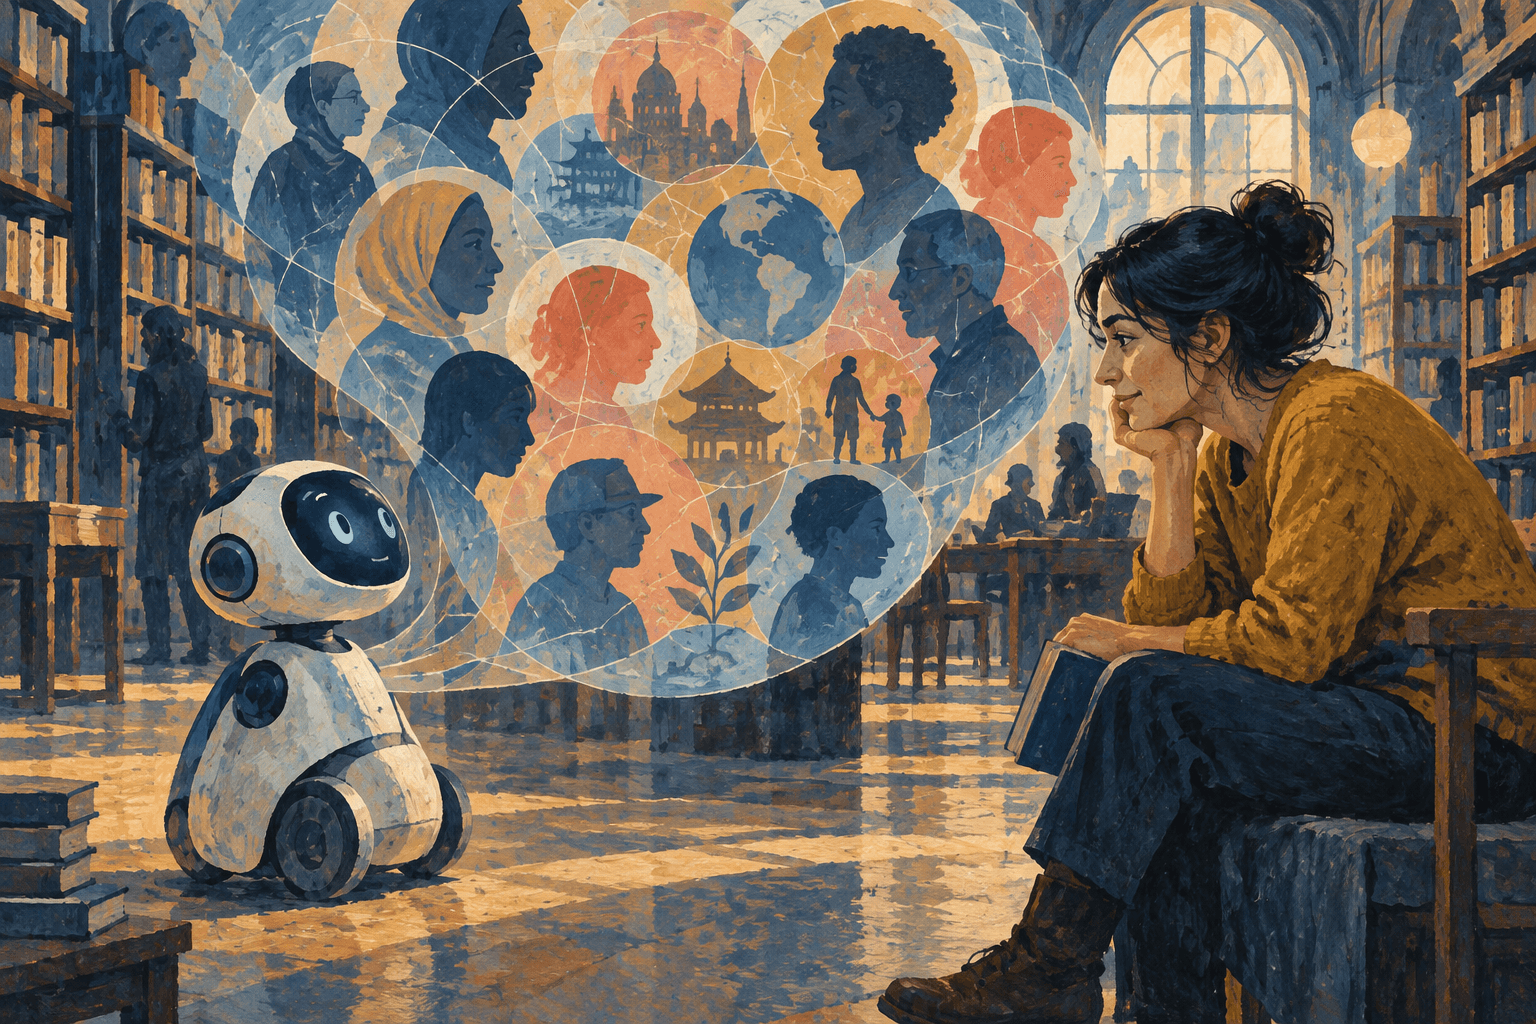
El chiste de un robot de asistencia puede encantar el primer día e irritar en la sexta semana. ¿Qué haría que siguiera siendo útil cuando pase la novedad? La respuesta requiere observar cómo encaja en las tareas, las expectativas y la vida diaria de quienes lo usan.
La primera sonrisa es una prueba fácil; el día cien es más difícil
Un robot que gira la cabeza, recuerda un nombre y responde con cortesía puede entusiasmar en una demostración. La pregunta difícil es si alguien lo necesita cuando se pasa la novedad. Emily Cross y Arvid Kappas sostienen que la robótica social ha tratado con frecuencia lo social como una función que se añade a una máquina, en vez de estudiarlo como fenómeno. Los fracasos comerciales y el interés pasajero muestran por qué importa estudiar esas relaciones durante el uso cotidiano. Un gesto convincente no basta si el dispositivo no realiza una tarea útil, no sostiene el intercambio o no encaja en las rutinas de las personas a las que pretende servir.
La revisión sigue dos promesas de estos robots: leer estados humanos y expresar respuestas comprensibles para las personas. Ambas dependen de la psicología. Una cámara que etiqueta a alguien como «triste» hace una afirmación de medición sobre esa persona; un movimiento amable es una decisión de diseño que crea expectativas. Los autores piden a ingenieros y psicólogos estudiar la interacción misma, con usuarios diversos y en entornos reales, en vez de juzgar el éxito solo porque un prototipo funcione unos minutos en el laboratorio.
Un rostro no es un medidor transparente de emociones
Muchos sistemas de reconocimiento clasifican movimientos faciales mediante una lista corta de emociones básicas supuestamente universales. La revisión rastrea esa idea hasta teorías de mediados del siglo pasado y explica por qué es una base frágil para los robots actuales. Un movimiento del rostro depende del contexto, la cultura, lo que una persona quiere comunicar y lo que efectivamente siente. Los autores no niegan que las expresiones aporten información; cuestionan el salto desde una configuración visible a un único estado interior. Un robot que toma toda sonrisa por felicidad puede responder mal ante una sonrisa cortés, nerviosa o irónica.
Es asimismo un problema de evidencia. Entrenar un clasificador para reproducir etiquetas asignadas a fotografías no demuestra que esas etiquetas describan con precisión a personas que interactúan. Los encuentros reales incluyen palabras, tiempo, historia compartida y metas cambiantes. Si un robot actúa según una inferencia emocional incierta, su error puede modificar la interacción que intenta comprender. La revisión reclama teorías contemporáneas y sensibles al contexto, además de pruebas en situaciones donde las personas hacen más que posar ante una cámara.
Lo que un robot expresa depende de su cuerpo
Reconocer una expresión humana y producir una respuesta legible son tareas distintas de ingeniería y psicología. Una interfaz de texto puede cambiar de inmediato el rostro de un avatar; un robot físico está limitado por motores, materiales, tamaño y movimiento. Quienes lo diseñan pueden suponer que cuanto más humano parezca, más fácil será relacionarse con él. Cross y Kappas explican por qué la suposición puede fallar: una apariencia casi humana unida a movimientos rígidos o inoportunos puede resultar inquietante, el patrón llamado valle inquietante. Un dispositivo no necesita imitar de cerca a una persona para suscitar una lectura social.
La investigación sobre figuras abstractas en movimiento, comentada en la revisión, muestra la facilidad con que atribuimos intenciones a señales mínimas. Eso sugiere una pregunta de diseño más útil que «¿cuán humano podemos hacerlo?»: ¿qué señales sirven a esta tarea y vuelven comprensibles las capacidades de la máquina? Un pequeño movimiento expresivo puede bastar en un contexto; otro requiere habla clara o ayuda física precisa. Ajustar la apariencia a la capacidad real evita prometer una intimidad o competencia que el robot no puede ofrecer.
El vínculo necesita una finalidad más allá de la novedad
Los autores mencionan a Paro, un robot con forma de cría de foca utilizado en algunos entornos de cuidado, como un éxito limitado pero instructivo. Sus movimientos y sonidos ante el contacto pueden favorecer el interés dentro de una situación terapéutica definida. Esto no demuestra que toda persona necesite un acompañante robótico ni que un aparato sustituya el cuidado humano. Paro tiene una función, un público y un entorno concretos. El ejemplo ayuda a distinguir una interfaz social útil de la promesa vaga de un amigo mecánico para cualquier situación.
Para evaluar esa utilidad, hay que observar lo que las personas hacen de verdad en hogares, escuelas e instituciones de cuidado. La conducta social del robot debería ayudar a cumplir una función valiosa, no ser su única razón de existir. En un ejemplo editorial, un aparato que recuerda una tarea con cortesía sirve solo si el aviso llega a tiempo, se desea y encaja con la tarea; una voz encantadora no corrige un mal momento. Hacen falta estudios de mayor duración para saber si el interés persiste y si el robot aporta algo después de la demostración.
Un operador oculto puede distorsionar la promesa
Algunos robots de laboratorio parecen autónomos porque una persona fuera de la vista elige sus respuestas. Esta técnica, conocida como «Mago de Oz», es legítima para explorar cómo reaccionarían los usuarios ante capacidades que aún no existen. El problema empieza cuando se interpreta la simulación como prueba de que una máquina autónoma ya puede sostener el mismo intercambio. La revisión comenta estimaciones según las cuales una proporción considerable de la investigación sobre interacción humano-robot ha utilizado algún grado de operación o supervisión humana. La distancia entre lo demostrado y lo que puede desplegarse no es una nota al pie.
Un operador humano puede interpretar el contexto, corregir malentendidos y elegir el momento de un gesto de formas que el programa todavía no logra. Si los participantes creen estar ante un robot independiente, el método plantea además cuestiones de información y engaño. Cross y Kappas no rechazan los experimentos con prototipos; piden indicar qué se simuló y comprobar si la conducta prometida se mantiene sin el operador. De otro modo, una empresa, una institución o un usuario puede adoptar expectativas creadas por una persona escondida dentro del ensayo.
Una conversación fluida puede crear expectativas equivocadas
La IA generativa puede hacer que un robot hable con más naturalidad y responda sobre más asuntos. Pero contestar con fluidez no equivale a comprender una situación social ni a actuar bien físicamente. Una máquina puede explicar un plan de forma persuasiva y no captar un gesto, moverse con seguridad en un cuarto lleno o notar que la persona ya no desea conversar. La revisión sostiene que la sofisticación verbal de los grandes modelos de lenguaje puede elevar expectativas que el cuerpo y la autonomía del robot no satisfacen. La psicología se vuelve más necesaria, no menos, cuando la superficie del intercambio resulta convincente.
Un diálogo sostenido también difiere de responder preguntas aisladas: sus participantes toman iniciativas, muestran intenciones y se ajustan mutuamente. Los autores piden modelos de interacción que tengan en cuenta esos turnos, no solo la producción de frases plausibles. Sistemas más capaces añaden cargas prácticas, como costos de cálculo y preguntas de privacidad cuando se usan cámaras, micrófonos e historias personales. Nada de esto excluye a los modelos generativos. Significa que un motor verbal mejor no resuelve por sí solo los problemas humanos y físicos de la robótica social.
No existe una persona promedio esperando al robot
La respuesta ante un robot cambia con edad, cultura, personalidad, experiencia y capacidades cognitivas. La revisión describe estudios donde personas más extrovertidas atribuían con mayor facilidad rasgos humanos a los robots, mientras que otras relaciones, como la de personalidad y confianza, resultaban inconsistentes. Esa variación no puede resolverse con una demostración ante una muestra pequeña y cómoda de reclutar. Las pruebas sólidas de diferencias individuales suelen requerir muchos más participantes de los que reúnen los estudios habituales de interacción humano-robot, además de entornos donde el dispositivo vaya a utilizarse.
Un diseño que funciona con un grupo puede distraer, excluir o resultar indeseable para otro. Los autores piden más colaboración entre ingeniería y psicología para que teorías, mediciones y programas de investigación amplios orienten el diseño desde el inicio. La psicología no es una última prueba de facilidad de uso aplicada cuando la máquina ya está construida. Ayuda a definir qué cuenta como señal social, cómo medir el vínculo con un aparato y si un beneficio observado se extiende más allá de la muestra inicial.
Ser útil, honesto y sostenible también es un requisito social
La revisión señala que muchas empresas detrás de robots sociales muy estudiados han tenido dificultades financieras. El hardware físico cuesta, y una máquina que solo conversa o entretiene puede perder su lugar cuando pasa la novedad. No es una predicción simple sobre todos los robots futuros. Es una muestra de que el atractivo social no sustituye una tarea bien definida, un precio realista y mantenimiento a lo largo del tiempo. Los autores examinan además la evolución de las normas, la transparencia y el riesgo de que los aparatos de vida corta terminen como residuos electrónicos.
La pregunta más productiva es dónde la inteligencia social mejora una función que ya importa. Un dispositivo de cuidado, una herramienta educativa o una máquina de trabajo pueden beneficiarse de mejor coordinación, comunicación y adaptación sin fingir que sustituyen a una persona. Saber si lo logran exige estudiar usuarios, profesionales, costos, privacidad y resultados de largo plazo. La conclusión de Cross y Kappas invierte el lema habitual: construir una máquina social comienza por comprender a las personas y sus situaciones. El aparato es solo un participante en un problema de diseño mayor.
Esto exige un ritmo de investigación distinto al de un prototipo espectacular. Los equipos deben definir el propósito del aparato, probar los supuestos psicológicos de sus señales sociales, observar su uso durante más tiempo e informar cuándo un operador humano produjo la conducta. También deben preguntar qué ocurre cuando el sistema falla o el usuario pierde interés. La pretensión social de un robot debería juzgarse por su contribución real al intercambio, no por la impresión momentánea que crea su apariencia.
Lo esencial
- La inteligencia social es relacional, no solo computacional.
- La corporalidad cambia las expectativas.
- La cultura y los roles moldean la interacción humano-robot.
El matiz
Lo que esta historia no permite afirmar
Los encuentros breves de laboratorio pueden exagerar la novedad y subestimar las dificultades del uso prolongado en contextos reales.
Profundiza en la lectura: conceptos y práctica opcional
Tarjetas reversibles
Prueba el concepto
Evaluación del tema
Comprueba si puedes explicar la idea, no solo reconocerla.
Todas las respuestas se encuentran en la explicación anterior. Algunas preguntas presentan casos nuevos para comprobar si puedes aplicar y analizar las ideas, no solo recordarlas.
Fuente y alcance
Social Robotics Is Not (Just) About Machines, It Is About People: Psychology's Role in Developing Social Machines. Emily S. Cross & Arvid Kappas. Annual Review of Psychology, vol. 77 (2026).
Esta guía editorial es una explicación independiente. Consulta la publicación original para los estudios, las referencias y el contexto completo.
Abrir revisión original ↗